TL;DR. Vingt ans après les premiers essais, trois résultats sont reproduits par méta-analyse : un robot compagnon réduit l’agitation du résident dément, il réduit la détresse de l’enfant qui subit une piqûre, et il apporte un gain social modeste à l’enfant autiste. C’est un socle réel, obtenu par un champ jeune. Il est aussi concentré : un seul robot, le phoque PARO, porte plus de la moitié de la littérature randomisée. La question la plus intéressante que ce corpus soulève est celle du comparateur. La plupart des essais opposent le robot à des soins habituels, ce qui mesure surtout l’apport d’une attention individuelle. Les quelques essais qui ont construit une vraie comparaison, contre une peluche identique ou contre une tablette, racontent autre chose, et c’est de là que viendront les prochains progrès. Cet état de l’art rassemble ce que quatre-vingts travaux établissent, ce sur quoi ils se discutent encore, et les sept questions qui restent à traiter.
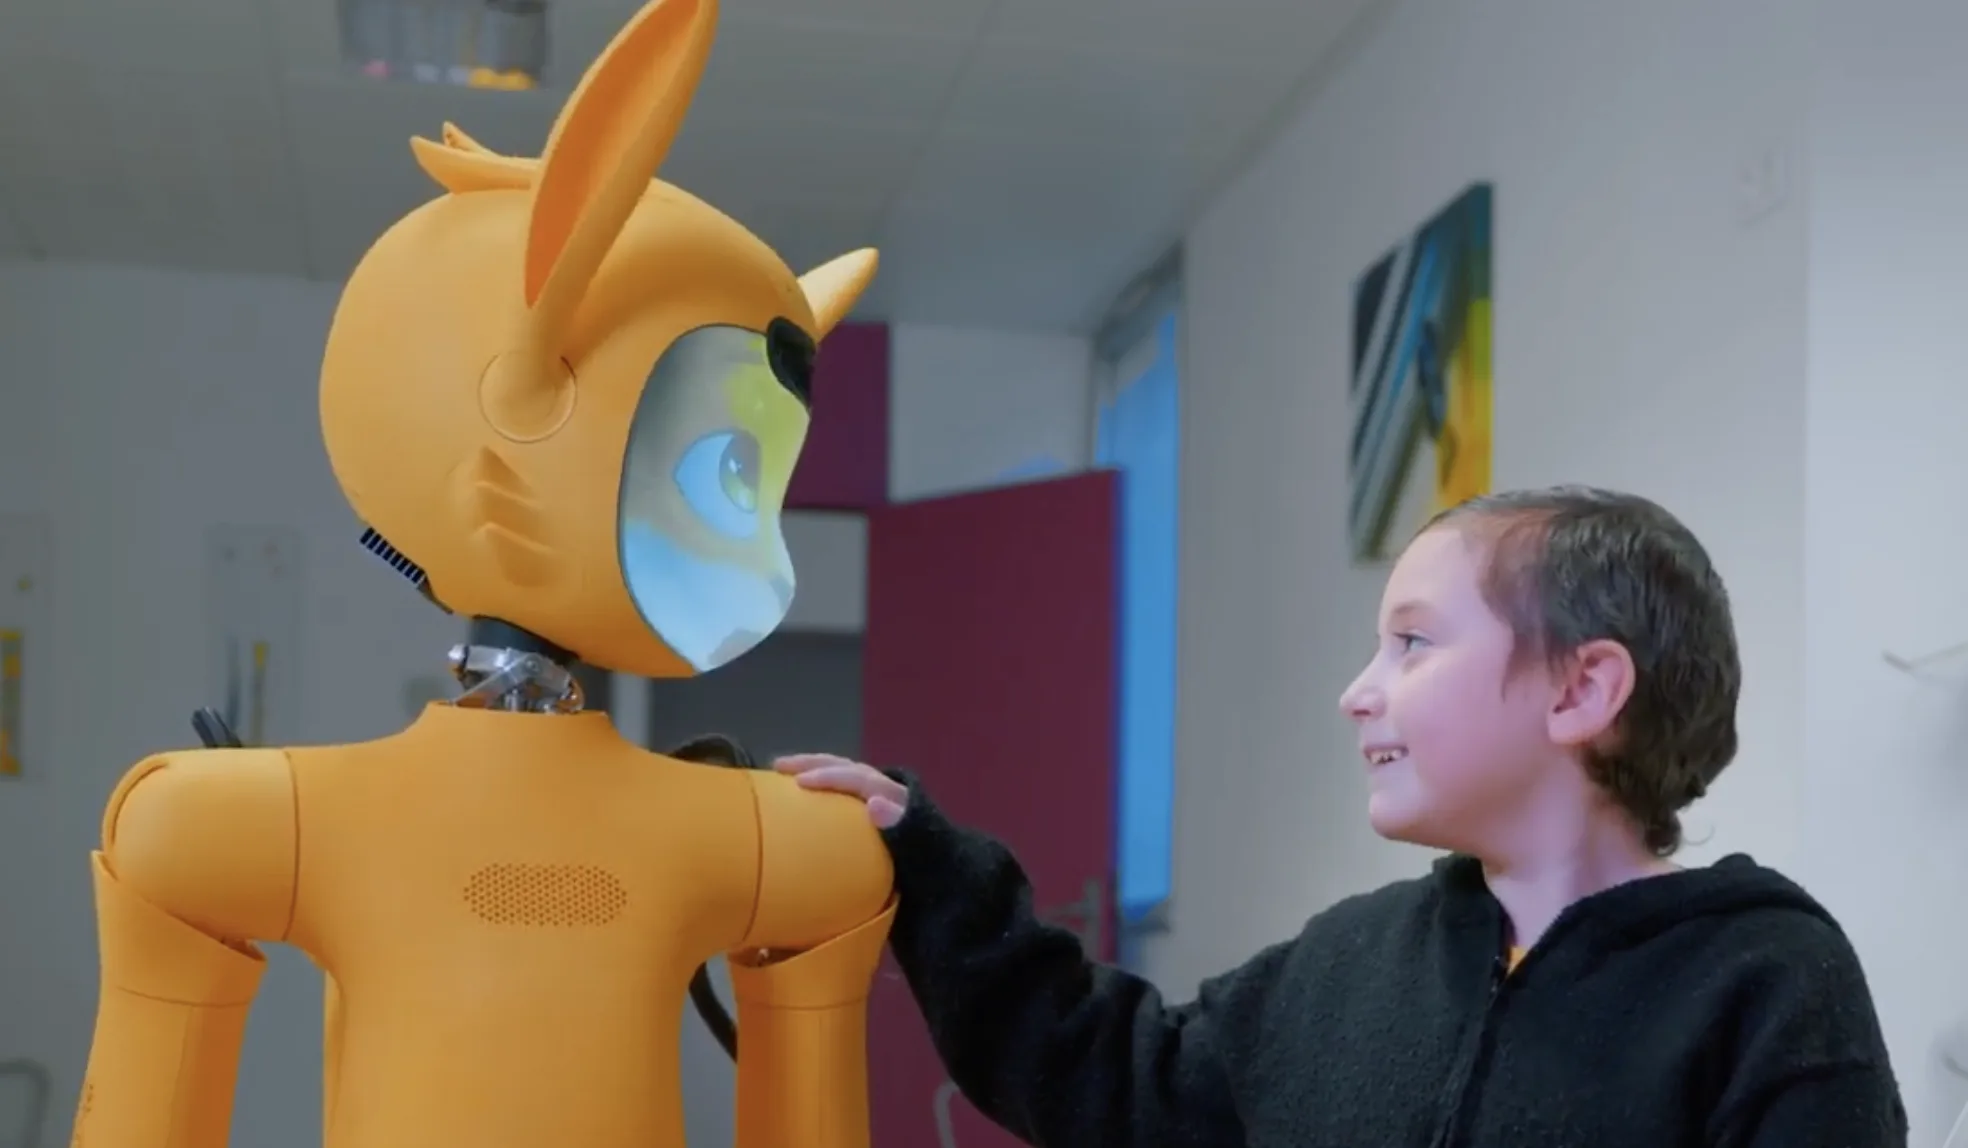
Un robot phoque qu’on caresse dans un EHPAD. Un petit humanoïde qui fait respirer un enfant pendant qu’on lui pose une perfusion. Une machine qui explique un examen avant une IRM. Ces dispositifs existent, ils sont déployés, et des services entiers se demandent s’il faut en acheter.
La littérature qui répond à cette question est abondante, et elle a une particularité qu’on remarque en la lisant en entier : la grande majorité des essais compare le robot à des soins habituels. C’est le premier pas normal d’un champ jeune, et il a produit des résultats solides. Il mesure aussi, par construction, l’apport d’une attention individuelle autant que celui de la technologie. Les quelques travaux qui ont construit une comparaison plus exigeante, contre une peluche, contre une tablette, contre un professionnel, racontent quelque chose de plus fin, et c’est le fil le plus intéressant à suivre.
Ce texte rassemble ce que les essais cliniques établissent, population par population, avec à chaque fois les effectifs, le comparateur et le niveau de preuve. Il dit aussi ce dont on discute encore, et les questions qui restent ouvertes. Il est écrit pour un lecteur qui doit décider.
J’ai créé un skill pour Claude qui fait la recherche bibliographique. Cet article est écrit avec. Bonne lecture.
1. Ce qu’on appelle un robot social en santé
Un robot social est une machine conçue pour interagir avec des personnes par des canaux sociaux : la parole, le regard, le geste, le toucher, l’expression émotionnelle simulée. Ce qui le sépare des autres robots médicaux n’est pas sa forme mais sa fonction. Un robot chirurgical est un instrument que le chirurgien tient à distance. Un exosquelette exerce une force sur le corps. Un robot social, lui, ne fait rien au patient : il parle, il réagit, il se laisse toucher, et l’effet attendu passe entièrement par la relation qu’il induit.
Cette définition a une conséquence directe sur la lecture de la littérature. Une part importante des publications qui se présentent comme relevant de la robotique en santé porte en réalité sur de l’assistance physique, et ne dit rien du sujet traité ici. Dans le sous-ensemble consacré à la rééducation, seize travaux sur soixante relèvent de l’assistance physique ou de l’exosquelette et doivent être écartés avant toute lecture. Une revue de cadrage récente formule le même constat de manière plus large : les synthèses existantes mélangent compagnie, téléprésence, surveillance, soutien psychosocial et rééducation, ce qui rend la preuve proprement clinique difficile à interpréter [1].
Trois rôles se distinguent dans les protocoles publiés, et ils n’engagent pas le même niveau de preuve.
Le robot compagnon est un objet de présence. Il ne délivre aucun contenu, il est là, il réagit au toucher, et l’effet attendu porte sur l’humeur, l’agitation ou la solitude. C’est le paradigme dominant en gériatrie.
Le robot médiateur porte un protocole préexistant qu’il ne modifie pas : un programme d’attention conjointe, une séance d’éducation thérapeutique, un exercice de respiration. Le robot est ici un vecteur, et la question devient de savoir si le vecteur ajoute quelque chose au contenu qu’il transporte.
Le robot partenaire est un interlocuteur direct, dans un jeu d’imitation, un entretien simulé ou une conversation. C’est le rôle le plus exigeant techniquement, et le moins évalué cliniquement.
Une précision technique pèse lourd sur l’interprétation de l’ensemble. Une part importante de ces interventions repose sur un pilotage dit en magicien d’Oz, c’est-à-dire qu’un opérateur humain produit à distance une partie des comportements attribués au robot. Une revue systématique de 2026 sur l’autisme en fait un point central de sa critique [2], et le procédé se retrouve ailleurs : dans une étude d’éducation au diabète, ce sont des infirmières expérimentées qui pilotaient le robot pendant les consultations [3]. La part réellement autonome du comportement du robot n’est presque jamais rapportée. Une partie de ce que la littérature attribue à des machines est donc produite par des humains.
2. Les robots réellement étudiés
Sur les cent six études cliniques du corpus qui nomment leur robot, trois plateformes en portent soixante-neuf : PARO avec trente-trois études, NAO avec dix-neuf, Pepper avec dix-sept. Les dix-neuf autres robots nommés se partagent le reste, presque tous avec une ou deux études de faisabilité sans groupe de comparaison.
La concentration est plus marquée encore sur les essais randomisés. Sur les quarante-trois études étiquetées randomisées, PARO en porte vingt-trois, Pepper neuf, NAO cinq, Kaspar deux, PIO une et Huggable une. Un seul robot porte donc plus de la moitié de la littérature randomisée du domaine, et seize des vingt-deux robots nommés n’ont aucune étude randomisée.
Les populations sont tout aussi étroites : vingt-deux de ces quarante-trois essais concernent la démence, cinq l’autisme, cinq l’enfant hospitalisé ou scolarisé, quatre la personne âgée sans démence, quatre la santé mentale, deux des patients somatiques.
PARO
PARO est un robot en forme de bébé phoque, couvert d’une fourrure blanche, conçu pour être tenu et caressé. Il réagit au toucher, à la voix et à la lumière, émet des sons et bouge la tête et les nageoires. Il est présenté comme un animal robotisé de compagnie à visée thérapeutique [4].
Sa position dans la littérature tient à un essai. Un essai randomisé en grappes australien a réparti quatre cent quinze résidents déments de vingt-huit établissements de long séjour entre trois bras : PARO en séances individuelles de quinze minutes trois fois par semaine pendant dix semaines, une peluche d’apparence identique dont les fonctions robotiques étaient désactivées, et les soins habituels [5]. C’est le seul essai de grande taille du domaine à disposer d’un comparateur actif construit pour isoler l’apport de la technologie, et sa conclusion est explicite : PARO fait mieux que les soins habituels sur l’humeur et l’agitation, mais il ne fait mieux que la peluche que sur l’engagement.
Un second résultat de ce même essai mérite d’être signalé, parce qu’il touche à la mesure elle-même. L’effet sur l’agitation apparaît sur le codage vidéo des comportements observés, et disparaît lorsque l’agitation est mesurée par l’instrument validé de référence, le Cohen-Mansfield Agitation Inventory forme courte, dans la même population et sur la même période. Les méta-analyses qui regroupent l’agitation ne séparent pas ces deux modes de mesure.
Les autres essais randomisés avec PARO sont petits et testent contre des soins habituels : baisse de la douleur observée et des antalgiques à la demande chez quarante-trois résidents [6], allongement du sommeil nocturne chez quarante et un résidents [7], baisse de la solitude chez quarante résidents [8], moins de psychotropes et de délirium que des visites humaines chez trente-huit patients hospitalisés [9]. Deux sont négatifs sur leur critère principal, l’un chez quatre-vingt-cinq résidents [10], l’autre chez trente dyades à domicile [11].
Une analyse secondaire du grand essai australien précise à qui l’intervention s’adresse : les participants les plus agités au départ répondent mal, et les auteurs recommandent de réserver PARO aux agitations légères à modérées [12]. C’est la seule restriction d’indication argumentée du champ.
Pepper
Pepper est un humanoïde d’environ un mètre vingt, monté sur base roulante, doté de bras articulés et le plus souvent équipé d’une tablette fixée au torse qui porte le contenu délivré. Sa littérature est plus récente et plus fragile que celle de PARO, et ses essais randomisés divergent.
Chez trente enfants diabétiques de type 1, une éducation thérapeutique délivrée par Pepper fait mieux qu’une infirmière éducatrice qualifiée sur les connaissances et sur la glycémie capillaire hebdomadaire moyenne [13]. Chez trente-deux aidants de patients déments randomisés entre un coach Pepper et une tablette seule, le fardeau de l’aidant, critère principal, ne bouge pas, et deux dimensions d’acceptabilité sont meilleures dans le groupe contrôle [14]. Chez cent patients avec trouble cognitif léger randomisés entre une passation du MMSE par Pepper et une passation par un neuropsychologue, les scores sont équivalents et la satisfaction plus élevée avec le robot [15].
NAO
NAO est un petit humanoïde programmable de cinquante-huit centimètres, capable de gestes fins et de manipulation, au point de jouer du xylophone dans un protocole de musicothérapie [16]. C’est le robot le plus utilisé chez l’enfant et dans les troubles du neurodéveloppement, mais sa base randomisée est mince.
Chez quarante enfants avec trouble spécifique des apprentissages, randomisés entre NAO assisté d’un enseignant spécialisé et l’enseignant seul, les deux groupes progressent de façon comparable, l’avantage du robot ne portant que sur certains exercices de conscience phonologique [17]. Chez trente enfants autistes randomisés à raison de quinze par bras contre liste d’attente, l’entraînement gestuel améliore la production de gestes intransitifs, y compris sur des histoires nouvelles [18].
Les autres plateformes
Kaspar est un humanoïde au visage volontairement simplifié, conçu pour l’autisme. Il porte cinq études, dont deux étiquetées randomisées : un essai de faisabilité dans le service public britannique, avec trente-huit enfants randomisés, vingt-six pour cent de sorties d’étude et aucun résultat d’efficacité publié [19], et un protocole d’étude de faisabilité sans résultats [20].
PIO, robot coréen à visée cognitive, porte l’un des rares essais randomisés à critère clinique hors PARO : chez soixante-six personnes âgées avec démence légère à modérée, la fonction cognitive progresse de 3,9 points contre 0,1 dans le groupe témoin, la dépression ne bouge pas [21].
Huggable, ours en peluche robotisé, porte le seul essai opposant un robot physique, un avatar sur écran et une peluche inerte chez des enfants hospitalisés : le robot produit le plus d’échanges verbaux et d’interactions à plusieurs, l’avatar capte l’enfant mais le détourne des personnes présentes, et la peluche est la moins engageante tout en étant la plus touchée [22]. C’est le seul argument direct du corpus en faveur de l’incarnation physique.
Hyodol, poupée robotisée coréenne, est la plateforme la plus déployée en communauté, mais sans témoin : cent soixante-neuf personnes âgées vivant seules, avec un score de dépression passant de 6,28 à 3,40 [23] ; ailleurs, sur trente-cinq aînées équipées quatre mois, vingt-quatre ont gardé le robot et onze l’ont rendu [24].
Le reste tient en études uniques et descriptives sans témoin, dont deux négatives : MARIO en institution, sans différence sur la qualité de vie, la dépression ou le soutien social perçu [25], et Telenoid, dispositif de téléprésence tenu dans les bras, sans changement d’engagement [26].
3. Ce que la littérature établit, population par population
3.1 Démence et gériatrie
C’est la population où les méta-analyses d’essais randomisés sont les plus nombreuses, ce qui permet d’y discuter des tailles d’effet et pas seulement de la direction des résultats.
Ce qui converge. Trois synthèses s’accordent sur l’agitation. Une revue de quinze études totalisant sept cent cinq participants, dont douze méta-analysées, donne une différence moyenne standardisée de -0,36 (IC 95 % -0,56 à -0,17) [27]. Une deuxième donne -0,26 (IC 95 % -0,49 à -0,03) [28]. Une troisième, restreinte aux essais australiens avec PARO, donne -0,44 (IC 95 % -0,70 à -0,18) [29]. Un effet petit à modéré, reproduit par trois équipes distinctes.
Sur la cognition et sur la qualité de vie, l’absence d’effet est tout aussi constante.
Ce qui diverge. Sur l’anxiété, deux méta-analyses trouvent une réduction, l’une avec une différence moyenne pondérée de -1,93 point d’échelle (IC 95 % -3,13 à -0,72), l’autre avec une différence moyenne standardisée de -0,59 (IC 95 % -0,91 à -0,27). La troisième ne trouve rien, avec un intervalle qui traverse toute l’échelle (1,12, IC 95 % -1,73 à 3,98). Sur la dépression, la configuration s’inverse : effet significatif dans l’une (-0,30, IC 95 % -0,56 à -0,03), rien dans l’autre, et un résultat interne incohérent dans la troisième, qui associe un intervalle excluant zéro à un p de 0,09.
Trois méta-analyses publiées la même année, sur des ensembles d’essais largement communs, concluent donc en sens opposé sur l’anxiété et sur la dépression. C’est un signal utile : sur ces deux critères, mieux vaut lire les trois que se fier à une seule.
Chez la personne âgée sans démence, les critères changent : solitude, humeur, cognition préservée. Une méta-analyse consacrée à la solitude, sur dix-neuf études et mille quatre-vingt-trois participants, conclut à une réduction significative, plus marquée en institution qu’à domicile, sans que le type de robot, la durée ou le statut cognitif ne modifient l’effet [30]. Chez soixante-huit personnes de quatre-vingt-deux ans en moyenne vivant seules à domicile, le robot BOCCO emo réduit la solitude (différence des différences -3,1, IC 95 % -5,9 à -0,4) et améliore le bien-être psychologique [31]. Le programme PICMOR, où le robot ne fait que réguler les tours de parole dans une conversation de groupe, améliore la fluence verbale face à une conversation non structurée chez soixante-cinq personnes [32].
Les résultats négatifs méritent d’être cités, parce qu’ils sont peu repris. Chez trente personnes âgées cognitivement intactes, l’interaction avec PARO ne modifie ni les attitudes ni les émotions mesurées avant et après [33]. En institution, une stratégie d’hydratation appuyée sur un robot fait moins bien que des tournées systématiques, avec trois cent cinquante-quatre millilitres par jour de moins [34]. Dans un groupe de chant, les facteurs thérapeutiques restent supérieurs avec un ergothérapeute qu’avec un robot [35]. Et l’essai le plus long, avec le robot humanoïde Kabochan chez cent trois résidents en schéma ABAB de trente-deux semaines, ne montre un effet que sur la détresse de l’aidant à la seizième semaine, avec une aggravation des symptômes neuropsychiatriques au retrait du robot [36].
Ce dernier point est le seul élément dont dispose le champ sur la question de l’arrêt.
Ce qui est acquis, ce qui reste ouvert. Chez le patient dément institutionnalisé, un robot compagnon réduit l’agitation par rapport aux soins habituels, avec une taille d’effet petite à modérée cohérente entre trois méta-analyses, et augmente l’engagement et l’affect positif pendant les séances. Il ne modifie ni la cognition ni la qualité de vie. On ne peut pas affirmer qu’il fasse mieux qu’une peluche d’apparence identique sur l’humeur ou l’agitation, ni qu’il réduise la consommation de psychotropes, ni qu’il agisse chez les patients les plus agités, ni que l’effet persiste après l’arrêt.
3.2 Autisme et troubles du neurodéveloppement
C’est la deuxième population du corpus, et celle où la question du mécanisme est posée le plus directement.
Ce que fait le robot. Il occupe les trois rôles décrits plus haut. Il médie une interaction triadique entre l’enfant, lui-même et le thérapeute. Il exécute un protocole préexistant qu’il ne modifie pas : Picture Exchange Communication System, Pivotal Response Treatment, thérapie cognitivo-comportementale, histoires sociales. Il sert de partenaire d’entraînement direct dans des jeux d’imitation ou des entretiens d’embauche simulés. Les critères de jugement sont dominés par l’attention conjointe, en réponse et en initiation, puis par l’imitation, la reconnaissance des émotions de base et la réciprocité sociale.
La question décisive. Le bénéfice vient-il du robot, ou du protocole structuré qu’il porte ? La littérature est divisée, et la division est nette.
Plusieurs essais randomisés comparent le robot à un intervenant humain appliquant le même contenu et concluent à l’équivalence. Le plus explicite fait enseigner quatorze gestes intransitifs selon un protocole standardisé identique, par un robot ou par un expérimentateur, à vingt-trois enfants de six à douze ans avec autisme et déficience intellectuelle : sa conclusion est que la nature de l’agent enseignant cesse de compter quand la leçon est très structurée [37]. Le plus grand essai randomisé de cette section, quatre-vingt-deux enfants de quatre à neuf ans entraînés à l’empathie par des saynètes jouées soit par des humains soit par des robots, trouve une efficacité comparable dans les deux bras [38].
L’essai le plus informatif est un démontage. Le Pivotal Response Treatment a été administré avec et sans assistance robotique, contre soins habituels, chez soixante-treize enfants de trois à huit ans. Aucune différence entre groupes sur les compétences socio-communicatives cotées par les parents et les enseignants, ni sur le fonctionnement global coté en aveugle en fin de traitement [39].
D’autres travaux soutiennent au contraire un effet propre du robot. Un essai croisé randomisé chez trente-deux enfants avec le robot iCub comporte un bras de contrôle humain actif et rapporte une amélioration de la cognition sociale dans le seul bras robot [40]. Un essai à trois bras chez soixante enfants trouve des différences significatives en communication et interactions sociales réciproques entre le bras robot et à la fois le bras contrôle et le bras conduit par un humain [41].
La ligne de partage suit le type de critère, et c’est l’observation la plus utile de cette section. Les mesures proximales, prises dans le contexte d’entraînement et par observation directe, favorisent le robot. Les mesures standardisées, généralisées ou cotées par les parents et les enseignants ne séparent pas les bras.
Les synthèses quantitatives. Les ordres de grandeur augmentent à mesure que les critères d’inclusion s’élargissent. La plus restrictive, limitée aux essais randomisés, trouve un effet sur le fonctionnement social de g = 0,35 (IC 95 % 0,09 à 0,61) sur sept essais, aucun effet significatif sur les critères émotionnels ni moteurs, et un âge expliquant près d’un tiers de la variance au bénéfice des plus jeunes [42]. Une méta-analyse à trois niveaux sur vingt essais et cinq cent trente-deux enfants donne g = 0,51 [43].
La revue systématique qui ne retient que les essais randomisés est la plus prudente : sur dix-neuf essais, onze donnent un résultat positif sur le critère principal, cinq sur les critères secondaires, et trois rapportent que les groupes robot n’ont pas fait mieux que les autres. Ses auteurs concluent que le robot y est surtout ajouté comme agent de divertissement destiné à susciter l’engagement, et qu’il n’est pas en état de délivrer un soin de haut niveau [44].
Les signaux négatifs. Un essai randomisé à trois bras chez soixante-cinq enfants avec autisme ou trisomie 21 utilise le chien robot comme contrôle actif d’une thérapie assistée par chien vivant : le bras chien vivant progresse davantage sur l’accordage et la régulation émotionnels, et les indices de changement fiable les plus faibles se trouvent dans le bras robot [45]. Dans une série comparant rythme, robotique et soins habituels chez trente-six enfants, le groupe robot montre une réduction de l’affect positif au fil de l’entraînement [46] et n’améliore pas le test standardisé de communication que les groupes rythme et comparaison améliorent [47]. Une revue de cadrage sur les comportements répétitifs rapporte, sur dix études, une réduction dans la plupart, une augmentation des stéréotypies dans une, aucun changement dans une autre [48].
Ce qui est acquis, ce qui reste ouvert. Un programme structuré et répétitif porté par un robot social améliore modestement des compétences sociales et émotionnelles chez l’enfant autiste, avec une taille d’effet autour de 0,35 sur le fonctionnement social quand on se limite aux essais randomisés. L’affirmation que le robot est le principe actif n’est pas établie : les essais qui le comparent à un humain appliquant le même contenu se contredisent, et l’essai de démontage le plus propre ne trouve aucune différence en fin de traitement. Ce que la littérature démontre le plus solidement, c’est l’efficacité de la structure, de la prévisibilité et de la répétition. Le robot en est un vecteur commode, pas un traitement caractérisé.
3.3 Pédiatrie hospitalière
Les essais portent presque tous sur un acte court et redouté, pas sur le séjour hospitalier. Les données randomisées se concentrent sur la ponction veineuse et la vaccination antigrippale.
Les trois essais qui portent la section. L’essai fondateur a randomisé cinquante-sept enfants d’âge moyen 6,87 ans entre vaccination antigrippale standard et vaccination pendant laquelle un robot humanoïde appliquait des stratégies cognitivo-comportementales. Douleur et détresse baissaient significativement selon les quatre sources d’évaluation, parents, enfants, infirmières et chercheurs, avec des tailles d’effet de 0,49 à 0,90 [49]. C’est le seul essai randomisé où les deux dimensions baissent ensemble.
L’essai des urgences pédiatriques du Stollery Children’s Hospital a randomisé quatre-vingt-six enfants de six à onze ans devant recevoir une voie veineuse. La détresse mesurée par l’OSBD-R était de 1,49 sous soins habituels contre 0,78 avec le robot (p < 0,05), la douleur mesurée par la FPS-R de 4 contre 2, sans atteindre le seuil de signification (p = 0,13) [50]. Quatre-vingt-seize pour cent des enfants avaient reçu un anesthésique topique, ce qui abaissait la douleur de départ.
Le plus grand essai est aussi le plus négatif. Cent trente-sept enfants de quatre à douze ans en chirurgie de court séjour, dont cent dix-neuf analysés, randomisés entre soins standard et soins standard plus un robot programmé pour enseigner la respiration profonde : aucune différence sur la douleur ni sur la peur, et aucune évolution dans le temps [51]. Un résultat exploratoire mérite pourtant l’attention : les enfants du groupe robot avaient cinq fois plus de chances de mener la pose à son terme (odds ratio 5,04 ; IC 95 % 1,06 à 24,00 ; p = 0,04). L’intervalle est large, mais le critère est celui qui compte au lit du patient.
La dissociation entre détresse et douleur est le résultat le plus reproduit de la section. Une méta-analyse de 2024, sur dix essais randomisés et huit cent quinze enfants soumis à des procédures avec aiguille, trouve une réduction de l’anxiété (SMD -0,36 ; IC 95 % -0,64 à -0,09) et des comportements d’évitement liés à la détresse (SMD -0,67 ; IC 95 % -1,04 à -0,30), mais aucun effet sur la douleur (SMD -0,02 ; IC 95 % -0,81 à 0,78) ni sur la peur [52]. Une méta-analyse de 2025 va dans le même sens : douleur, SMD -0,10 (p = 0,54) ; stress et détresse, SMD -0,33 (p = 0,003) [53]. Une méta-analyse périopératoire de 2026 retrouve une réduction de l’anxiété postopératoire, à partir du regroupement de deux études et trois cent deux participants, et conclut à un effet nul ou minime sur la douleur, la peur et le stress [54].
Ce que le robot déplace de façon reproductible est donc l’expérience émotionnelle et comportementale de l’acte, pas la nociception. Cette lecture rend cohérent le gain observé sur l’achèvement du geste.
Ce sur quoi les travaux se contredisent. Une synthèse récente inverse cette lecture. Restreinte aux essais randomisés hospitaliers chez les moins de dix-neuf ans, elle retient treize essais dont sept pour le calcul et trouve un effet significatif sur la douleur à partir de cinq essais (différence de moyennes -0,89 ; IC 95 % -1,32 à -0,47), avec des effets non significatifs sur l’anxiété, la peur et la détresse. La certitude est jugée modérée au sens GRADE, limitée par l’absence d’aveugle et par le petit nombre d’études [55]. Les périmètres et les dates d’arrêt de recherche diffèrent d’une synthèse à l’autre. On ne peut aujourd’hui affirmer ni que le robot réduit la douleur, ni qu’il ne la réduit pas.
Une seconde divergence porte sur le mécanisme, et elle vise le paradigme dominant. La pratique courante programme le robot en distracteur. Or une étude ayant réparti trente et un enfants d’âge moyen 9,6 ans entre absence de robot, robot empathique et robot distracteur lors de la pose d’une voie rapporte des scores de douleur et de peur les plus bas dans le groupe empathie et les plus hauts dans la condition distraction [56]. Le résultat est isolé et l’effectif petit, mais il porte sur l’hypothèse qui fonde la majorité des essais.
Oncologie pédiatrique et hospitalisation longue. Le niveau de preuve y est nettement plus faible et repose sur des dessins sans comparateur. Une étude avant-après portant sur un atelier de robotique chez treize enfants et adolescents hospitalisés pour cancer rapporte une amélioration du langage sur deux dimensions, sans événement indésirable [57]. Un protocole contrebalancé chez vingt-cinq enfants de quatre à neuf ans traités pour cancer rapporte une réduction de la douleur perçue [58]. Un suivi de vingt-neuf enfants déscolarisés équipés six mois d’un robot de téléprésence rapporte une stabilité de la qualité de vie et du sentiment d’appartenance [59]. Ces dessins ne séparent pas l’effet du robot de la décroissance naturelle de la douleur et de l’attention reçue.
Ce qui est acquis, ce qui reste ouvert. Chez l’enfant de quatre à douze ans soumis à une procédure avec aiguille, l’adjonction d’un robot social aux soins habituels réduit de façon reproductible la détresse comportementale et l’anxiété, avec des tailles d’effet petites à moyennes, sans effet démontré sur la peur, et avec un effet sur la douleur qui reste discuté entre méta-analyses. La tolérance est bonne et aucun signal de nocivité n’est rapporté. On ne peut pas affirmer que le robot fasse mieux qu’une autre distraction bien conduite, ni qu’il modifie l’expérience d’une hospitalisation longue, ni qu’il ait été évalué en radiothérapie ou en préparation à l’imagerie.
3.4 Rééducation
Une fois écartés les travaux d’assistance physique et d’exosquelette, la preuve comparative disponible tient en trois essais randomisés, pour soixante et onze participants analysés au total.
Le premier est un essai pilote à trois bras après accident vasculaire cérébral : un même entraînement du membre supérieur conduit par un robot socialement assistif ou sur ordinateur, chacun en sus des soins habituels, contre les soins habituels seuls. Trente-trois patients randomisés, vingt-six ayant terminé les quinze séances. Le groupe robot s’améliore significativement sur la fluidité du mouvement, l’Action Research Arm Test et le Fugl-Meyer, sans amélioration significative dans les deux autres groupes [60]. Deux réserves s’imposent : le résumé ne rapporte que des comparaisons avant-après à l’intérieur de chaque bras, sans comparaison directe entre groupes, et la publication jumelle du même essai ne trouve qu’une tendance non significative à une meilleure acceptation du robot [61]. Le mécanisme motivationnel censé expliquer le gain clinique n’est donc pas établi par l’essai qui le porte.
Le deuxième oppose un robot humanoïde à un kinésithérapeute pour superviser des étirements dans la lombalgie chronique : randomisé, simple aveugle, deux centres, vingt-sept participants analysés [62]. Le temps quotidien d’activité physique, critère principal, ne diffère pas entre les groupes, ni aucun critère clinique. Les mouvements effectués avec le robot passent de 82 % la première semaine à 72 % la deuxième et 47 % la troisième. Le score d’utilisabilité médian est de 58 avec le robot contre 87 dans le contrôle (p < 0,001), et l’évaluation médiane des kinésithérapeutes reste sous 3 points sur le modèle d’acceptation technologique.
Le troisième est un essai en coin échelonné chez dix-huit enfants avec autisme et QI inférieur à 70 : les réponses à l’attention conjointe s’améliorent dans les trois strates et se maintiennent [63].
Ce que disent les revues. Sur la paralysie cérébrale de l’enfant, une revue de vingt études conclut à une amélioration de la motivation, des tentatives de communication et de la durée d’engagement, avec presque aucune évaluation à long terme [64]. Une revue parapluie sur les troubles neurocognitifs sépare deux familles de résultats : bénéfice le plus constant sur la réponse émotionnelle et l’interaction sociale, effets mitigés ou non significatifs sur la cognition, l’anxiété, l’agitation, la dépression et la qualité de vie [65]. Une méta-analyse en réseau de vingt essais randomisés et mille soixante-treize participants âgés donne enfin à la thérapie avec animal vivant un SMD de -2,04 (IC 95 % -3,03 à -1,04) sur la dépression, contre un effet non significatif pour les animaux robotisés (SMD -1,21 ; IC 95 % -2,79 à 0,38) [66].
Ce qui est acquis, ce qui reste ouvert. Un robot social peut être déployé en rééducation avec une bonne acceptation des patients, et chez l’enfant il augmente la motivation et la durée d’engagement. Elle n’autorise pas à affirmer qu’il améliore la récupération motrice, la douleur ou l’incapacité au-delà du même contenu délivré autrement, faute de comparaison entre groupes sur un critère principal, ni qu’il remplace un professionnel, les deux comparaisons directes allant en sens inverse, ni qu’il entretienne la motivation dans la durée, le seul essai l’ayant mesurée montrant l’inverse.
3.5 Santé mentale
C’est le domaine le plus récent, et sa littérature interventionnelle est encore en construction. Il n’y a pas encore de méta-analyse d’efficacité en psychiatrie.
Un seul essai randomisé dispose d’un effectif et d’un critère permettant une conclusion clinique. Il a randomisé cent cinquante-trois jeunes LGBTQ+ avec idéation d’automutilation entre un dispositif tactile socialement assistif associé à un plan de sécurité et le plan de sécurité seul, sur treize semaines [67]. Le critère principal, la difficulté perçue de régulation émotionnelle, est positif : différence moyenne ajustée de -3,04 (IC 95 % -4,92 à -1,16 ; p = 0,002). En secondaire, l’anxiété et la dépression sont significativement plus basses, mais aucun effet n’est retrouvé sur l’automutilation elle-même. Deux réserves : le comparateur est le plan de sécurité seul, sans qu’un objet de comparaison soit décrit, et le critère principal est une compétence auto-rapportée, non le comportement à risque, qui est précisément ce qui ne bouge pas.
Le second essai randomisé du même dispositif ne retrouve pas cet effet. Trente-neuf adultes en attente de soins ambulatoires pour trouble du comportement alimentaire ont été randomisés entre quatre semaines de dispositif et l’attente habituelle : le critère principal, la régulation émotionnelle, est négatif, et c’est la dépression, critère secondaire, qui montre une interaction significative [68].
Deux essais du même dispositif, dans deux populations, donnent donc deux réponses différentes sur le même critère principal.
Le seul essai randomisé portant sur une réponse de stress aigu est négatif : une vingtaine de patients atteints de psoriasis soumis à une tâche de stress puis randomisés entre trente minutes d’interaction avec PARO et trente minutes assis en silence, sans différence statistiquement significative sur aucun critère, psychologique ou cutané [69].
Le reste relève de la faisabilité et de l’acceptabilité. Un essai a randomisé trente-deux patients hospitalisés pour dépression entre un entraînement cognitif sur tablette accompagné d’un robot et le même entraînement sur tablette seule : le comparateur isole correctement l’apport propre du robot, mais les critères sont l’utilisabilité et l’acceptation, pas les symptômes [70]. L’essai randomisé le plus large de la section, deux cent trente participants, compare une séance brève de respiration en pleine conscience délivrée par un robot à une simple mise en relation, et ne rapporte aucun critère symptomatique [71].
Ce qui est acquis, ce qui reste ouvert. Un seul résultat est établi par un essai randomisé avec comparateur, et il porte sur une compétence auto-rapportée sans effet sur le comportement à risque. S’y ajoute un résultat négatif sur le stress aigu. Cette littérature n’autorise pas à présenter les robots sociaux comme un traitement de la dépression ou des troubles anxieux.
3.6 Patients adultes en soins généraux
En soins généraux, les robots conversationnels d’information et d’éducation n’exécutent aucun geste technique : ils parlent, selon un script, avec des flux de dialogue prédéfinis [72]. Informer avant un examen, conduire une séance d’éducation thérapeutique, recueillir ce que le patient dit de son traitement : ces trois fonctions reviennent partout.
La comparaison décisive. Un seul essai randomisé oppose proprement le robot au support qu’il prétend remplacer. À l’hôpital universitaire de Halle, cent dix-sept patients devant passer une IRM ont été randomisés entre une information délivrée par un robot humanoïde et la même information sur tablette [73]. Il n’y avait pas de différence statistiquement significative dans le transfert de connaissance, et le score d’utilisabilité était significativement en faveur de la tablette. Les auteurs concluent que les robots ne peuvent aujourd’hui transmettre l’information qu’aussi bien qu’une tablette peu coûteuse. Aucun essai ne compare le robot au document écrit.
Observance et engagement. L’essai le plus solide sur l’observance a randomisé soixante patients sortant d’hospitalisation pour bronchopneumopathie chronique obstructive entre un robot à domicile pendant quatre mois et les soins habituels [74]. Sur le critère principal, le nombre d’hospitalisations respiratoires, aucune différence. Les critères secondaires sont favorables : adhésion aux inhalateurs mesurée électroniquement à 48,5 % des bouffées prescrites contre 29,5 % (p = 0,03), et fréquence d’exercice supérieure.
L’essai le plus grand de cette section a porté sur deux cent vingt-neuf patients de chirurgie thoracique et viscérale, répartis entre soins habituels plus robot et soins habituels seuls, avec pour critères principaux l’engagement et la qualité de soins perçue [72]. Les effets globaux sur ces deux critères sont limités, un effet positif étant rapporté sur la gestion de la douleur. Le préprint précise que la rétention était de 90,1 % dans le groupe contrôle contre 66,9 % dans le groupe robot [75]. Une perte différentielle de cette ampleur dans le bras interventionnel invite à lire le résultat positif comme une piste, pas comme un acquis.
Ce que les revues affirment, et à quel titre. Deux revues avancent des conclusions d’une tout autre nature que les essais. La revue sur les soins en démence avancée juge, à partir de vingt-trois articles, que les applications robotiques autonomes représentent un excellent bénéfice pour les patients et le système de santé [76], et celle sur les soins critiques attribue à la téléprésence un temps de réponse réduit, une intervention plus précoce et une mortalité plus basse [77]. Aucun essai randomisé de cette section ne soutient de telles affirmations. Une troisième revue formule d’ailleurs le problème elle-même : les études mettent surtout l’accent sur l’acceptabilité du robot plutôt que sur les résultats de l’intervention, et l’absence de groupes contrôles limite la généralisation [78].
4. Les trois controverses
4.1 Le comparateur
C’est la question qui décide de la portée de tout ce qui précède, et la littérature la traite rarement de front.
Trois comparateurs coexistent, et ils ne mesurent pas la même chose. Comparer un robot à des soins habituels mesure l’apport d’une activité individuelle attentionnelle, dont le robot n’est que le prétexte. Comparer un robot à un objet inerte d’apparence identique mesure l’apport de la technologie. Comparer un robot à un professionnel humain mesure un coût d’opportunité. La grande majorité des essais choisit le premier.
Le résultat le plus important du champ est celui qui construit les trois comparaisons dans un même essai. Chez quatre cent quinze résidents déments, PARO fait mieux que les soins habituels sur l’humeur et l’agitation, et il ne fait mieux que la peluche que sur l’engagement [5]. La même bascule se retrouve ailleurs : contre une tablette, le robot ne fait pas mieux sur le transfert de connaissance et fait moins bien sur l’utilisabilité [73] ; contre un kinésithérapeute, il n’améliore pas le critère principal en lombalgie [62] ; contre un ergothérapeute, il reste en retrait sur les facteurs thérapeutiques en groupe de chant [35] ; contre un chien vivant, il obtient les indices de changement les plus faibles [45] ; et une méta-analyse en réseau donne à l’animal vivant un effet significatif sur la dépression là où l’animal robotisé n’en a pas [66].
Le sens de ces travaux n’est pas que les robots sociaux sont inefficaces. Il est que la question posée décide de la réponse obtenue, et que la question la plus souvent posée est la moins exigeante.
Deux exceptions notables vont dans l’autre sens. L’essai Huggable, qui oppose robot physique, avatar sur écran et peluche inerte, conclut en faveur de l’incarnation physique [22]. Et l’éducation au diabète délivrée par Pepper fait mieux qu’une infirmière éducatrice qualifiée [13]. Ces deux résultats reposent chacun sur un essai unique, de petite taille, non répliqué.
4.2 L’effet mesuré et l’effet perçu
Un second écart traverse le champ, et il est structurant pour quiconque envisage un déploiement.
Dans l’essai australien à quatre cent quinze participants, les familles et les soignants préfèrent nettement PARO à la peluche et jugent celle-ci sans intérêt [4], [79], alors que la mesure ne sépare les deux objets que sur l’engagement. L’enthousiasme des équipes et des proches est donc, dans le seul essai qui permette de le vérifier, sans rapport avec la différence mesurée.
Cet écart a une conséquence méthodologique directe. Une grande partie de la littérature repose sur des critères d’acceptabilité, de satisfaction et d’utilisabilité, c’est-à-dire précisément sur les dimensions où l’effet perçu domine. Une revue le formule sans détour : les études mettent surtout l’accent sur l’acceptabilité du robot plutôt que sur les résultats de l’intervention [78].
La durabilité pose la même question sous un autre angle. Le seul essai comportant un retrait du dispositif montre une aggravation des symptômes neuropsychiatriques à l’arrêt [36]. Le seul essai ayant mesuré l’adhésion semaine par semaine la voit tomber de 82 % à 47 % en trois semaines [62]. Et le seul travail ayant cherché un effet à distance, sur l’apathie après huit semaines d’ateliers médiatisés par NAO, ne le retrouve pas à douze semaines [80].
4.3 Les soignants
Les soignants apparaissent dans cette littérature d’abord comme des évaluateurs à qui on demande leur opinion, souvent avant tout usage, ensuite comme des utilisateurs à former, et plus rarement comme des sujets dont on mesure un résultat propre.
Il n’existe aucun essai randomisé répartissant des soignants entre un groupe travaillant avec un robot social et un groupe travaillant sans, avec un critère de charge ou d’épuisement défini a priori. C’est le chantier le plus prometteur du corpus, parce qu’il porte sur la population qui conditionne tout déploiement réel.
Les comparaisons disponibles sont d’une autre nature. La seule allocation aléatoire porte sur un financement et non sur un robot : une étude japonaise exploite une loterie d’attribution de subventions, avec deux cents établissements dont soixante-douze tirés au sort, et trouve une réduction du nombre de soignants dans les établissements sélectionnés en 2021 (différence de variation -1,11 ; IC 95 % -2,20 à -0,01), qui s’atténue les années suivantes. L’exposition est l’éligibilité à la subvention, pas l’usage effectif d’un robot donné.
La comparaison la plus directe sur la charge physique est intra-sujet et porte sur dix soignants : le robot déplace la charge plus qu’il ne la supprime, avec des charges lombaires et des membres supérieurs supérieures d’environ 40 % dans les phases de préparation et inférieures d’environ 25 à 35 % dans les phases de soin proprement dit.
L’acceptation est sélective et dépend de la tâche. En France, sur cent quarante-huit professionnels, l’utilité perçue est élevée pour les tâches physiques et l’animation, plus basse pour la médiation thérapeutique et l’alimentation, et l’acceptabilité est plus élevée pour un usage général que pour sa propre pratique clinique. En Finlande, les professionnels de santé ont moins d’expérience des robots et des attitudes plus négatives que la population générale, l’assistance robotisée étant néanmoins bien accueillie pour les ports de charge et la logistique.
Sur la charge de travail, les travaux se contredisent. Une intervention de stimulation cognitive assistée par robot rapporte une réduction significative du fardeau des aidants, assortie d’une réserve sur la formation nécessaire. Une étude de trois mois avec un robot Pepper en maison de retraite, où le robot a été utilisé en moyenne une heure et sept minutes par jour, conclut à un effet limité sur la charge de travail. Et une ethnographie japonaise décrit des dispositifs qui augmentent la charge des équipes, parce que les robots demandent eux aussi qu’on s’occupe d’eux, et qui ont fini par être rendus.
Trois exigences ressortent pour le déploiement, toutes de niveau qualitatif ou observationnel. L’effet met des mois à apparaître, et il ne se reconnaît qu’après un usage continu. La possibilité de configurer soi-même le dispositif sans programmer améliore l’utilité perçue et l’usage réel. Et la maintenance pèse en sens inverse des bénéfices : chez trois cent trente et une infirmières de bloc opératoire suivies sur deux vagues, les bénéfices du robot sont positivement liés à l’engagement (β = 0,13 ; p < 0,05) tandis que ses exigences de maintenance y sont négativement liées (β = -0,15 ; p < 0,05).
5. Les sept questions encore ouvertes
Un champ de vingt ans qui a produit trois résultats reproduits par méta-analyse a bien travaillé. Les sept questions qui suivent sont celles qu’il n’a pas encore traitées, et la bonne nouvelle est qu’aucune ne demande une technologie nouvelle : elles sont toutes à portée des protocoles existants.
L’épargne médicamenteuse attend son essai dédié. La consommation de psychotropes est l’argument clinique le plus souvent avancé pour ces dispositifs, et elle n’est encore le critère principal d’aucun essai chez le patient dément. Elle apparaît en critère secondaire dans un essai pilote de trente-huit patients hospitalisés [9], dans un essai sur la douleur où seuls les traitements à la demande baissent [6], et dans une étude quasi expérimentale où elle reste inchangée [80].
Le coût reste à chiffrer. Le corpus ne contient pas encore d’évaluation médico-économique aboutie, alors que le coût est nommé comme une limitation majeure par les familles [4] et comme une préoccupation par les soignants [79], dans deux études qualitatives nichées dans le plus grand essai du champ. Les seuls chiffres disponibles opposent trois cents à quatre cents euros pour un robot programmable à plus de dix mille euros pour un robot social spécialisé, sans analyse.
La comparaison entre robots reste à faire. Aucune étude n’a encore opposé deux robots sociaux dans la même population. C’est pourtant la question que pose tout service qui envisage un achat, lequel pour quel symptôme, et un essai à deux bras y répondrait.
La sécurité gagnerait à être documentée systématiquement. Les essais randomisés du corpus ne rapportent pas encore d’événement indésirable ni de critère de sécurité défini a priori, et un seul déclare explicitement l’absence d’événement indésirable grave lié au dispositif [67]. Le risque de dépendance affective à l’objet reste à suivre, d’autant que le seul schéma comportant un retrait montre une aggravation à l’arrêt.
L’effet au long cours reste à mesurer. Les interventions durent typiquement de trois à douze semaines, et aucun essai randomisé à résultats publiés ne suit encore les participants au-delà de trois mois après l’intervention. C’est un prolongement peu coûteux de protocoles qui existent déjà.
Des terrains entiers restent à explorer. L’oncologie adulte, les soins palliatifs et la médecine interne n’ont pas encore été abordés, et la seule incursion en cancérologie porte sur des enfants, dans des dessins sans comparateur. La préparation à l’IRM et la radiothérapie pédiatrique sont des terrains particulièrement favorables, puisque l’immobilité prolongée et la répétition quotidienne des séances y sont le problème central. L’adulte autiste est un autre terrain ouvert. Et du côté des professionnels, les travaux portent sur les infirmières, les aides-soignants, les auxiliaires et les aidants familiaux, les médecins restant à inclure.
Les critères de terrain restent à instrumenter. En pédiatrie, la durée du geste, le nombre de tentatives, le recours à la contention et la consommation d’antalgiques sont rarement rapportés, alors qu’ils sont faciles à recueillir. En soins généraux, la durée de séjour, la réhospitalisation et les complications postopératoires attendent encore un essai positif, le seul dont le critère principal était une hospitalisation étant négatif [74].
6. Quatre chantiers à portée de main
Quatre orientations découlent de ce qui précède, et toutes se mènent avec les robots et les protocoles qui existent aujourd’hui.
Poser la question du comparateur avant celle du robot. C’est le levier le plus rentable du champ, parce qu’il ne coûte qu’un bras d’essai. Les comparateurs qui font avancer la connaissance sont l’objet inerte d’apparence identique, le support numérique équivalent, et le professionnel humain appliquant le même contenu. Le premier essai à avoir construit les trois dans un même protocole reste, dix ans après, le plus informatif du domaine.
Choisir des critères qui comptent au lit du patient. L’achèvement du geste, le nombre de tentatives, le recours à la sédation, la consommation de psychotropes, la durée de séjour. Ces critères existent, ils sont mesurables, et leur absence explique une part de l’écart entre l’enthousiasme des équipes et ce que la littérature démontre.
Mesurer ce qui se passe après. Le seul essai comportant un retrait montre une aggravation à l’arrêt, et le seul qui mesure l’adhésion semaine par semaine la voit s’effondrer. Un dispositif dont l’effet disparaît à l’arrêt et dont l’usage décroît en trois semaines pose une question de conception, pas seulement d’évaluation.
Étudier les soignants comme sujets. L’absence complète d’essai randomisé sur la charge de travail, l’épuisement ou l’absentéisme est le chantier qui rapporterait le plus, parce que c’est celle qui décide si un dispositif tient dans un service au-delà de la période d’évaluation. Le temps passé à charger, nettoyer, reparamétrer et dépanner le robot n’est jamais chiffré, alors qu’il est décrit qualitativement comme un coût réel.
Références
1. Xu W, Zhou X, Zeng Y, Han S, Hong Y. Embodied robots in rehabilitation-oriented interventions for older adults with disability or cognitive impairment: a scoping review. Frontiers in Rehabilitation Sciences. 2026;7. doi:10.3389/fresc.2026.1883386
2. Najm HT, Sabah Al-Araji A, Ahmad NS. Mobile and Humanoid Robots in Healthcare: A Systematic Review of Real-World Applications and Deployment Challenges. IEEE Access. 2026;14:77677-77700. doi:10.1109/ACCESS.2026.3693891
3. Asada Y, Horiguchi T, Yagi K, Komatsu M, Yamashita A, Ueta R, et al.. Robot-Assisted Approach to Diabetes Care Consultations: Enhancing Patient Engagement and Identifying Therapeutic Issues. Medicina. 2025;61(2):352. doi:10.3390/medicina61020352
4. Moyle W, Bramble M, Jones CJ, Murfield JE. “She Had a Smile on Her Face as Wide as the Great Australian Bite”: A Qualitative Examination of Family Perceptions of a Therapeutic Robot and a Plush Toy. The Gerontologist. 2017;59(1):177-185. doi:10.1093/geront/gnx180
5. Moyle W, Jones CJ, Murfield JE, Thalib L, Beattie ER, Shum DK, et al.. Use of a Robotic Seal as a Therapeutic Tool to Improve Dementia Symptoms: A Cluster-Randomized Controlled Trial. Journal of the American Medical Directors Association. 2017;18(9):766-773. doi:10.1016/j.jamda.2017.03.018
6. Pu L, Moyle W, Jones C, Todorovic M. 468 - Can a Robotic Seal Called PARO Manage Chronic Pain in People with Dementia Living in Nursing Homes?. International Psychogeriatrics. 2020;32:190. doi:10.1017/S1041610220003208
7. Pu L, Moyle W, Jones C, Todorovic M. The effect of a social robot intervention on sleep and motor activity of people living with dementia and chronic pain: A pilot randomized controlled trial. Maturitas. 2021;144:16-22. doi:10.1016/j.maturitas.2020.09.003
8. Robinson H, MacDonald B, Kerse N, Broadbent E. The Psychosocial Effects of a Companion Robot: A Randomized Controlled Trial. Journal of the American Medical Directors Association. 2013;14(9):661-667. doi:10.1016/j.jamda.2013.02.007
9. Munsterman E, Petersen S, Newcomb P. Use of Socially Assistive Robots to Improve Outcomes Among Hospitalized Older Adults With Dementia: A Pilot Randomized Trial. Journal of Gerontological Nursing. 2024;50(10):11-16. doi:10.3928/00989134-20240912-04
10. Inoue K, Kono M, Kobayashi R, Yatsu C, Yao DPG, Shibata T, et al.. A Randomized Trial Using PARO with Minimal Caregiver Involvement on Older Adults with Dementia in Group Homes. Alzheimer’s & Dementia. 2026;22(2). doi:10.1002/alz.71163
11. Liang A, Piroth I, Robinson H, MacDonald B, Fisher M, Nater UM, et al.. A Pilot Randomized Trial of a Companion Robot for People With Dementia Living in the Community. Journal of the American Medical Directors Association. 2017;18(10):871-878. doi:10.1016/j.jamda.2017.05.019
12. Jones C, Moyle W, Murfield J, Draper B, Shum D, Beattie E, et al.. Does Cognitive Impairment and Agitation in Dementia Influence Intervention Effectiveness? Findings From a Cluster-Randomized-Controlled Trial With the Therapeutic Robot, PARO. Journal of the American Medical Directors Association. 2018;19(7):623-626. doi:10.1016/j.jamda.2018.02.014
13. Alhmiedat T, AlBishi LA, Alnajjar F, Alotaibi M, Marei AM, Shalayl R. Improving Diabetes Education and Metabolic Control in Children Using Social Robots: A Randomized Trial. Technologies. 2024;12(11):209. doi:10.3390/technologies12110209
14. Zuschnegg J, Häussl A, Lodron G, Orgel T, Russegger S, Schneeberger M, et al.. Psychosocial effects of a humanoid robot on informal caregivers of people with dementia: A randomised controlled trial with nested interviews. International Journal of Nursing Studies. 2025;162:104967. doi:10.1016/j.ijnurstu.2024.104967
15. Formica C, Giambò FM, Latella D, Bonanno L, Lombardo M, Tomarchio O, et al.. Humanoid robots for psychological assessment in mild cognitive impairment: from evaluation to the future of AI-driven data prediction systems. Frontiers in Psychology. 2025;16. doi:10.3389/fpsyg.2025.1579626
16. Feng H, Mahoor MH, Dino F. A Music-Therapy Robotic Platform for Children With Autism: A Pilot Study. Frontiers in Robotics and AI. 2022;9. doi:10.3389/frobt.2022.855819
17. Papadopoulou MT, Karageorgiou E, Kechayas P, Geronikola N, Lytridis C, Bazinas C, et al.. Efficacy of a Robot-Assisted Intervention in Improving Learning Performance of Elementary School Children with Specific Learning Disorders. Children. 2022;9(8):1155. doi:10.3390/children9081155
18. So WC, Wong MKY, Lam WY, Cheng CH, Yang JH, Huang Y, et al.. Robot-based intervention may reduce delay in the production of intransitive gestures in Chinese-speaking preschoolers with autism spectrum disorder. Molecular Autism. 2018;9(1). doi:10.1186/s13229-018-0217-5
19. Irvine K, Mengoni S, Thakur D, Sharma S. G627 Study to investigate the effectiveness of using a humanoid robot (kaspar) to improve the social skills of children with an autism spectrum disorder (ASD): a randomised controlled feasibility trial. ADHD and related neurodevelopmental disorders – george still forum. 2020:A226.1-A226. doi:10.1136/archdischild-2020-rcpch.541
20. Mengoni SE, Irvine K, Thakur D, Barton G, Dautenhahn K, Guldberg K, et al.. Feasibility study of a randomised controlled trial to investigate the effectiveness of using a humanoid robot to improve the social skills of children with autism spectrum disorder (Kaspar RCT): a study protocol. BMJ Open. 2017;7(6):e017376. doi:10.1136/bmjopen-2017-017376
21. Lim JS, Oh HK. Social robot PIO intervention for improving cognitive function and depression in older adults with mild to moderate dementia in day care centers: A randomized controlled trial. PLOS ONE. 2025;20(4):e0321745. doi:10.1371/journal.pone.0321745
22. Jeong S, Breazeal C, Logan D, Weinstock P. Huggable. Proceedings of the 2018 CHI Conference on Human Factors in Computing Systems. 2018:1-13. doi:10.1145/3173574.3174069
23. Kim S, Kim J, Kim T, Lee D, Choi S, Lee H, et al.. Effects of socially assistive robot Hyodol on depressive symptoms and quality of life among community-residing older adults. Korea Gerontological Society. 2020;40(5):1021-1034. doi:10.31888/jkgs.2020.40.5.1021
24. Lee OE, Yun JC, Park DH. Perceptions and experiences of Korean American older adults with companion robots through long-term use: a comparative analysis of robot retention vs. return. Frontiers in Public Health. 2024;12. doi:10.3389/fpubh.2024.1424123
25. Barrett E, Burke M, Whelan S, Santorelli A, Oliveira BL, Cavallo F, et al.. Evaluation of a Companion Robot for Individuals With Dementia: Quantitative Findings of the MARIO Project in an Irish Residential Care Setting. Journal of Gerontological Nursing. 2019;45(7):36-45. doi:10.3928/00989134-20190531-01
26. Moyle W, Spencer M, Murfield J, Pu L, Lion KM. Can a Telenoid robot support the engagement and communication of people living with dementia in long-term care? A mixed method pilot study. Assistive Technology. 2025:1-7. doi:10.1080/10400435.2025.2529941
27. Fan W, Zhao R, Liu X, Ge L. Intelligent Robot Interventions for People With Dementia: Systematic Review and Meta-Analysis of Randomized Controlled Trials. Journal of Medical Internet Research. 2025;27:e59892. doi:10.2196/59892
28. Chen XS, Jiang L, Sun F, Feng Y. Artificial Intelligence-based social assistive robots in dementia care: a systematic review and meta-analysis. The Gerontologist. 2026;66(5). doi:10.1093/geront/gnag019
29. Omar SH, Ghani A, Sanober A, Umar A. Artificial intelligence enabled social robotic interventions (PARO) in Australian dementia care: A systematic review and meta-analysis. International Journal of Medical Informatics. 2026;220:106627. doi:10.1016/j.ijmedinf.2026.106627
30. Mehrabi F, Ghezelbash A. Wired for companionship: a meta-analysis on social robots filling the void of loneliness in later life. The Gerontologist. 2025;65(12). doi:10.1093/geront/gnaf219
31. Murayama H, Takase M. Evaluating the Effectiveness of Digital Social Robots in Reducing Loneliness Among Community-Dwelling Older Adults in Japan: Randomized Controlled Trial and Qualitative Analysis. JMIR Aging. 2025;8:e74422-e74422. doi:10.2196/74422
32. Otake-Matsuura M, Tokunaga S, Watanabe K, Abe MS, Sekiguchi T, Sugimoto H, et al.. Cognitive Intervention Through Photo-Integrated Conversation Moderated by Robots (PICMOR) Program: A Randomized Controlled Trial. Frontiers in Robotics and AI. 2021;8. doi:10.3389/frobt.2021.633076
33. McGlynn SA, Kemple S, Mitzner TL, King CHA, Rogers WA. Understanding the potential of PARO for healthy older adults. International Journal of Human-Computer Studies. 2017;100:33-47. doi:10.1016/j.ijhcs.2016.12.004
34. Vallès-Carvajal C, Selva-Pareja L, Masot O, Falcón-Villaitodo M, Camí C, Botigué T. Systematic Hydration Rounds Versus a Socially Assistive Robot to Promote Fluid Intake in Institutionalized Older Adults: A Quasi-Experimental Study. Nutrients. 2026;18(16):2715. doi:10.3390/nu18162715
35. Liao Yh, Lin TY, Wu CC, Shih YN. Can occupational therapy manpower be replaced with social robots in a singing group during COVID-19?. Work. 2021;68(1):21-26. doi:10.3233/WOR-205096
36. Chen K, Lou VWq, Tan KCk, Wai My, Chan Ll. Effects of a Humanoid Companion Robot on Dementia Symptoms and Caregiver Distress for Residents in Long-Term Care. Journal of the American Medical Directors Association. 2020;21(11):1724-1728.e3. doi:10.1016/j.jamda.2020.05.036
37. So WC, Wong MKY, Lam WY, Cheng CH, Ku SY, Lam KY, et al.. Who is a better teacher for children with autism? Comparison of learning outcomes between robot-based and human-based interventions in gestural production and recognition. Research in Developmental Disabilities. 2019;86:62-75. doi:10.1016/j.ridd.2019.01.002
38. Li XH, Lui M, Song XK, Li YR, Liu XY, Pi R, et al.. Comparative Effectiveness of Human- and Robot-Based Interventions in Increasing Empathy Among Autistic Children. Journal of Autism and Developmental Disorders. 2025. doi:10.1007/s10803-025-07054-w
39. van den Berk-Smeekens I, de Korte MWP, van Dongen-Boomsma M, Oosterling IJ, den Boer JC, Barakova EI, et al.. Pivotal Response Treatment with and without robot-assistance for children with autism: a randomized controlled trial. European Child & Adolescent Psychiatry. 2021;31(12):1871-1883. doi:10.1007/s00787-021-01804-8
40. Ghiglino D, Floris F, De Tommaso D, Russi NS, Frulli A, Moretti S, et al.. Enhancing theory of mind in autism through humanoid robot interaction in a randomized controlled trial. Scientific Reports. 2025;15(1). doi:10.1038/s41598-025-12253-7
41. Chung EYh, Kuen-fung Sin K, Chow DHk. Effectiveness of Robotic Intervention on Improving Social Development and Participation of Children with Autism Spectrum Disorder – A Randomised Controlled Trial. Journal of Autism and Developmental Disorders. 2024;55(2):449-456. doi:10.1007/s10803-024-06236-2
42. Kouroupa A, Laws KR, Irvine K, Mengoni SE, Baird A, Sharma S. The use of social robots with children and young people on the autism spectrum: A systematic review and meta-analysis. PLOS ONE. 2022;17(6):e0269800. doi:10.1371/journal.pone.0269800
43. Zhong W, Luo J, Luo L, Lyu Y. The Role of Social Robot in Enhancing Social–Emotional Skill Development in Children With Autism: A Three‐Level Meta‐Analysis. Journal of Computer Assisted Learning. 2025;41(6). doi:10.1111/JCAL.70154
44. Salimi Z, Jenabi E, Bashirian S. Are social robots ready yet to be used in care and therapy of autism spectrum disorder: A systematic review of randomized controlled trials. Neuroscience & Biobehavioral Reviews. 2021;129:1-16. doi:10.1016/j.neubiorev.2021.04.009
45. Van Der Steen S, Kamphorst E, Griffioen RE. A randomized controlled trial of the effects of dog-assisted versus robot dog-assisted therapy for children with autism or Down syndrome. PLOS ONE. 2025;20(3):e0319939. doi:10.1371/journal.pone.0319939
46. Srinivasan SM, Park IK, Neelly LB, Bhat AN. A comparison of the effects of rhythm and robotic interventions on repetitive behaviors and affective states of children with Autism Spectrum Disorder (ASD). Research in Autism Spectrum Disorders. 2015;18:51-63. doi:10.1016/j.rasd.2015.07.004
47. Srinivasan SM, Eigsti IM, Gifford T, Bhat AN. The effects of embodied rhythm and robotic interventions on the spontaneous and responsive verbal communication skills of children with Autism Spectrum Disorder (ASD): A further outcome of a pilot randomized controlled trial. Research in Autism Spectrum Disorders. 2016;27:73-87. doi:10.1016/j.rasd.2016.04.001
48. Syriopoulou-Delli CK, Zygopoulou M. Robot enhanced interventions and repetitive and stereotyped behaviors in children with Autism Spectrum Disorder: a scoping review. Research, Society and Development. 2021;10(11):e564101120269. doi:10.33448/rsd-v10i11.20269
49. Beran TN, Ramirez-Serrano A, Vanderkooi OG, Kuhn S. Reducing children’s pain and distress towards flu vaccinations: A novel and effective application of humanoid robotics. Vaccine. 2013;31(25):2772-2777. doi:10.1016/j.vaccine.2013.03.056
50. Ali S, Manaloor R, Ma K, Sivakumar M, Beran T, Scott SD, et al.. A randomized trial of robot-based distraction to reduce children’s distress and pain during intravenous insertion in the emergency department. Canadian Journal of Emergency Medicine. 2020;23(1):85-93. doi:10.1007/s43678-020-00023-5
51. Lee-Krueger RCW, Pearson JR, Spencer A, Noel M, Bell-Graham L, Beran TN. Children’s Pain During IV Induction: A Randomized-Controlled Trial With the MEDi® Robot. Journal of Pediatric Psychology. 2021;46(8):991-1000. doi:10.1093/jpepsy/jsab028
52. Pan XY, Bi XY, Nong YN, Ye XC, Yan Y, Shang J, et al.. The efficacy of socially assistive robots in improving children’s pain and negative affectivity during needle-based invasive treatment: A systematic review and meta-analysis. BMC Pediatrics. 2024;24(1). doi:10.1186/s12887-024-05116-z
53. Or XY, Ng YX, Goh YS. Effectiveness of social robots in improving psychological well-being of hospitalised children: A systematic review and meta-analysis. Journal of Pediatric Nursing. 2025;82:11-20. doi:10.1016/j.pedn.2025.01.032
54. Kauppinen M, Forsman A, Kerimaa H, Palomaa A, Hakala M, Ueki S, et al.. Effectiveness of Social Robots in Relieving Children’s and Adolescents’ Anxiety, Pain, Fear and Stress in Perioperative Nursing: A Systematic Review and Meta‐Analysis. Journal of Clinical Nursing. 2026. doi:10.1111/jocn.70411
55. Hsu FY, Lee YH, Tsai JL, Lien ASY. Socially Assistive Robots for Pain Management and Emotional Responses in Pediatric Hospital Care: Systematic Review and Meta-Analysis. Journal of Medical Internet Research. 2025;27:e76427. doi:10.2196/76427
56. Trost MJ, Chrysilla G, Gold JI, Matarić M. Socially-Assistive Robots Using Empathy to Reduce Pain and Distress during Peripheral IV Placement in Children. Pain Research and Management. 2020;2020:1-7. doi:10.1155/2020/7935215
57. Colina-Matiz S, Hernández Leal J, Ariza-Vargas JC, Beltrán Higuera OR, Ovalle-Chaparro C, González Suárez NL, et al.. Social robotics as an adjuvant during the hospitalization process in pediatric oncology patients. Journal of Psychosocial Oncology. 2024;42(6):811-821. doi:10.1080/07347332.2024.2335170
58. Taheri A, Alemi M, Ranjkar E, Rafatnejad R, Meghdari AF. Design, Development, and Use of Maya Robot as an Assistant for the Therapy/Education of Children with Cancer: a Pilot Study. arXiv (preprint). 2026. doi:10.48550/arXiv.2602.10942
59. Zillner C, Rockenbauer G, Turner A, Röhsner M, Klebermass-Schrehof K, Pletschko T. Maintaining health-related quality of life and sense of belonging for pediatric patients with chronic illnesses by using a telepresence robot. Journal of Child Health Care. 2024;30(1):23-35. doi:10.1177/13674935241301819
60. Feingold-Polak R, Barzel O, Levy-Tzedek S. Socially Assistive Robot for Stroke Rehabilitation: A Long-Term in-the-Wild Pilot Randomized Controlled Trial. IEEE Transactions on Neural Systems and Rehabilitation Engineering. 2024;32:1616-1626. doi:10.1109/TNSRE.2024.3387320
61. Feingold-Polak R, Barzel O, Levy-Tzedek S. A robot goes to rehab: a novel gamified system for long-term stroke rehabilitation using a socially assistive robot—methodology and usability testing. Journal of NeuroEngineering and Rehabilitation. 2021;18(1). doi:10.1186/s12984-021-00915-2
62. Blanchard A, Nguyen SM, Devanne M, Simonnet M, Le Goff-Pronost M, Rémy-Néris O. Technical Feasibility of Supervision of Stretching Exercises by a Humanoid Robot Coach for Chronic Low Back Pain: The R‐COOL Randomized Trial. BioMed Research International. 2022;2022(1). doi:10.1155/2022/5667223
63. So WC, Cheng CH, Law WW, Wong T, Lee C, Kwok FY, et al.. Robot dramas may improve joint attention of Chinese-speaking low-functioning children with autism: stepped wedge trials. Disability and Rehabilitation: Assistive Technology. 2020;18(2):195-204. doi:10.1080/17483107.2020.1841836
64. Zhaisanbek A, Karibzhanova S, Hayat I, Abdikalyk A, Khawaja AR, Mussina D, et al.. Social robots in cognitive and speech rehabilitation for children with cerebral palsy: a scoping review. Journal of NeuroEngineering and Rehabilitation. 2025;23(1). doi:10.1186/s12984-025-01852-0
65. Romeo G, Conti D, Di Nuovo SF. From Social Robotics to Ecological Cognitive Care: An Enaction-Based Umbrella Review on Neurocognitive Disorders. Healthcare. 2025;14(1):66. doi:10.3390/healthcare14010066
66. Dai ML, Ting B, Tseng RJH, Huang YL, Lin CC, Chen MH, et al.. From Dogs to Robots: Pet-Assisted Interventions for Depression in Older Adults—A Network Meta-Analysis of Randomized Controlled Trials. Healthcare. 2025;14(1):38. doi:10.3390/healthcare14010038
67. Williams AJ, Rhodes CA, Cleare S, Borschmann R, Gross JJ, Petrova K, et al.. A socially assistive robot to support mental wellbeing in LGBTQ+ young people at risk of self-harm: a randomized controlled trial. Nature Medicine. 2026;32(6):2267-2276. doi:10.1038/s41591-026-04422-6
68. Chubinidze D, Li Z, Gundogan A, Allen KL, Slovak P, Tchanturia K. A Socially Assistive Robot for Outpatient Eating Disorder Waiting‐List Support: A Mixed‐Methods Feasibility Randomised Controlled Trial. European Eating Disorders Review. 2026. doi:10.1002/erv.70141
69. Law M, Jarrett P, Nieuwoudt MK, Holtkamp H, Giglio C, Broadbent E. The Effects of Interacting With a Paro Robot After a Stressor in Patients With Psoriasis: A Randomised Pilot Study. Frontiers in Psychology. 2022;13. doi:10.3389/fpsyg.2022.871295
70. Haeussl A, Zwigl I, Stojec L, Smolak I, Stijic M, Stross T, et al.. Evaluating usability and acceptance of a socially assistive robot supported cognitive training for depression – results of the randomized controlled pilot study ‘AMIGA’. Frontiers in Psychiatry. 2026;16. doi:10.3389/fpsyt.2025.1661730
71. Robinson NL, Connolly J, Suddrey G, Kavanagh DJ. A Brief Wellbeing Training Session Delivered by a Humanoid Social Robot: A Pilot Randomized Controlled Trial. International Journal of Social Robotics. 2023;16(5):937-951. doi:10.1007/s12369-023-01054-5
72. Mlakar I, Smrke U, Šafran V, Roj IR, Ilijevec B, Horvat S, et al.. A randomized pilot study evaluating socially assistive robot effects on patient engagement and care quality. npj Digital Medicine. 2025;8(1). doi:10.1038/s41746-025-02117-9
73. Stoevesandt D, Jahn P, Watzke S, Wohlgemuth WA, Behr D, Buhtz C, et al.. Comparison of Acceptance and Knowledge Transfer in Patient Information Before an MRI Exam Administered by Humanoid Robot Versus a Tablet Computer: A Randomized Controlled Study. RöFo - Fortschritte auf dem Gebiet der Röntgenstrahlen und der bildgebenden Verfahren. 2021;193(08):947-954. doi:10.1055/a-1382-8482
74. Broadbent E, Garrett J, Jepsen N, Li Ogilvie V, Ahn HS, Robinson H, et al.. Using Robots at Home to Support Patients With Chronic Obstructive Pulmonary Disease: Pilot Randomized Controlled Trial. Journal of Medical Internet Research. 2018;20(2):e45. doi:10.2196/jmir.8640
75. Mlakar I, Smrke U, Šafran V, Roj IR, Ilijevec B, Horvat S, et al.. A Randomized Pilot Study On The Effects Of A Socially Assistive Robot Intervention On Surgery Patients’ Engagement, Perceived Quality of Care, And Quality Of Life. Research Square. 2024. doi:10.21203/rs.3.rs-5277784/v1
76. David L, Popa S, Barsan M, Muresan L, Ismaiel A, Popa L, et al.. Nursing procedures for advanced dementia: Traditional techniques versus autonomous robotic applications (Review). Experimental and Therapeutic Medicine. 2021;23(2). doi:10.3892/etm.2021.11047
77. Teng R, Ding Y, See KC. Use of Robots in Critical Care: Systematic Review. Journal of Medical Internet Research. 2022;24(5):e33380. doi:10.2196/33380
78. Figliano G, Manzi F, Tacci AL, Marchetti A, Massaro D. Ageing society and the challenge for social robotics: A systematic review of Socially Assistive Robotics for MCI patients. PLOS ONE. 2023;18(11):e0293324. doi:10.1371/journal.pone.0293324
79. Moyle W, Bramble M, Jones C, Murfield J. Care staff perceptions of a social robot called Paro and a look-alike Plush Toy: a descriptive qualitative approach. Aging & Mental Health. 2016;22(3):330-335. doi:10.1080/13607863.2016.1262820
80. Demange M, Benveniste S, Neau M, Michel-Pellegrino V, Engasser O, Chabanel B, et al.. P4‐396: THE EFFECTIVENESS OF A NON‐PHARMACOLOGICAL INTERACTIVE INTERVENTION, USING THE NAO ROBOT, FOR DEMENTIA‐RELATED APATHY. Alzheimer’s & Dementia. 2019;15(7S_Part_28). doi:10.1016/j.jalz.2019.06.4067
Annexe : Méthode
Ce que ce travail est, et ce qu’il n’est pas
Ce n’est pas une revue systématique. Il n’y a ni protocole enregistré, ni recherche exhaustive, ni évaluation formelle du risque de biais étude par étude, et la standardisation PRISMA ne s’y applique donc pas. C’est un état de l’art : une lecture transversale d’un large corpus, destinée à établir ce que la littérature clinique montre, ce sur quoi elle se contredit et ce qu’elle n’a pas mesuré.
Cette nature commande la portée des conclusions. Les comptages rapportés en section 2 décrivent le corpus rassemblé, pas la littérature mondiale. Les affirmations cliniques des sections 3 à 6, elles, reposent sur des essais et des méta-analyses identifiés nommément et ne dépendent pas de l’exhaustivité du corpus.
Constitution du corpus
Six bases documentaires ont été interrogées en septembre 2026 : PubMed, Europe PMC, OpenAlex, Semantic Scholar, DBLP et arXiv. L’interrogation a combiné les dénominations du domaine (social robot, socially assistive robot, companion robot, humanoid robot) avec les descripteurs de contexte de soin. Le vocabulaire MeSH ne comporte aucun descripteur propre aux robots sociaux : Social Robots, Socially Assistive Robots et Companion Robots sont des termes d’entrée du descripteur générique Robotics, qui couvre aussi la chirurgie robotique et les prothèses. Le MeSH n’a donc servi qu’à qualifier le contexte de soin, jamais le robot, et la sélection du robot social a reposé sur les dénominations en titre et résumé. Un second angle, indépendant du premier, a remonté le graphe de citations des articles pivots.
La déduplication a porté sur l’identifiant persistant normalisé puis sur le titre normalisé, les deux étant nécessaires : l’identifiant seul manque le couple préprint-publié.
Le corpus ainsi constitué compte 4 059 références, dont 3 182 avec résumé accessible. Aucune base ne couvre à elle seule plus de 77 % du corpus, et 60 % des références ne proviennent que d’une seule base : c’est l’argument le plus solide en faveur d’une interrogation multiple, et la raison pour laquelle une recherche menée sur une base unique produit un état de l’art partiel sans le signaler.
Classification et lecture
Les références ont été classées selon quatre axes par des règles lexicales déterministes appliquées au titre et au résumé : type de contribution, population, contexte de soin, robot nommé. Ces règles servent à orienter la lecture et à décrire la forme du corpus. Elles ne servent pas de preuve : leur performance a été mesurée contre un échantillon de référence tiré au sort et relu pièce par pièce, et elle est inégale selon l’axe. La détection de la population atteint 73 % d’accord ; l’extraction automatique des effectifs a une valeur prédictive positive de 57 % et n’est jamais utilisée telle quelle dans le texte ; l’axe « contexte de soin », mesuré à 46 %, n’a pas été exploité.
C’est pourquoi aucune affirmation clinique de cet article ne repose sur un comptage automatique. Les sections 3 à 6 procèdent de la lecture des résumés des essais et des méta-analyses de chaque population, et chaque résultat rapporté renvoie à une référence identifiée. Les effectifs cités sont ceux que les auteurs rapportent, en distinguant, quand le résumé le permet, le nombre randomisé du nombre analysé.
Vérification
Trois contrôles ont été appliqués au manuscrit.
Chaque identifiant cité a été confronté au corpus, puis résolu auprès de l’agence d’enregistrement, avec récupération des auteurs, du titre, de la revue et de l’année : les quatre-vingts références de la bibliographie sont issues de ces retours, aucune n’est reconstituée de mémoire.
Chaque section a fait l’objet d’une relecture contradictoire menée en contexte indépendant, chargée non pas d’améliorer le texte mais d’y chercher ce qui est faux : affirmation absente de la source citée, résultat de sous-groupe présenté comme général, critère secondaire présenté comme principal, effectif recruté présenté comme effectif analysé. Cent dix-huit signalements ont été produits et traités, dont soixante-douze surinterprétations et dix-sept chiffres erronés. Aucune référence inexistante n’a été trouvée.
La cohérence numérique interne a été vérifiée par confrontation automatique de tous les nombres entre le résumé, le corps du texte et les tableaux.
Limites
Ce travail porte sur les résumés et non sur les textes intégraux. Un résumé met en avant les résultats favorables de son étude, et plusieurs essais cités ici sont négatifs sur leur critère principal tout en affichant un critère secondaire positif. Les résultats rapportés section par section reflètent donc ce que les auteurs choisissent de mettre en avant.
Le corpus n’est pas exhaustif. Chaque base a été interrogée avec un plafond de résultats, ce qui fait des taux de recouvrement rapportés des planchers et non des mesures.
Les comptages de la section 2 dépendent de règles de détection dont la sensibilité est imparfaite : le nombre d’essais par robot est un plancher, pas un décompte.
Enfin, la description d’une littérature par ses résumés tend à lisser les différences de qualité méthodologique entre travaux. Un essai randomisé en grappes de quatre cent quinze participants et un avant-après de treize patients occupent la même ligne dans un corpus, et seule la lecture les sépare. C’est le travail qu’ont fait les sections 3 à 6, mais il repose sur ce que les résumés déclarent de leur propre design.
Déclaration d’usage d’outils d’intelligence artificielle génératifs
Des outils d’intelligence artificielle génératifs ont été utilisés dans ce travail, dans la méthode et non dans la seule préparation du texte.
L’outil employé est Claude (Anthropic), modèle Opus 5, accédé par interface d’agent en ligne de commande, en septembre 2026. Aucun modèle nouveau n’a été développé, ni affiné à partir d’un modèle existant.
Son rôle a couvert quatre phases : la construction et le calibrage des équations de recherche ; l’écriture des règles de classification du corpus ; la lecture des résumés population par population, conduite par des instances distinctes travaillant chacune sur un sous-corpus ; et la relecture contradictoire de chaque section, conduite par d’autres instances chargées de contester les affirmations produites. La rédaction du texte final a été assistée sur l’ensemble du manuscrit. Les stratégies de sollicitation et les réponses non éditées sont conservées avec le journal de bord horodaté, tenu depuis la première requête bibliographique.
Les sorties ont été vérifiées de trois manières, décrites plus haut et toutes rejouables : résolution de chaque référence auprès de son agence d’enregistrement, relecture contradictoire section par section, et contrôle de cohérence numérique.
Aucune donnée personnelle, aucune donnée de patient et aucun manuscrit non publié de tiers n’a été transmis à un outil d’IA. Toutes les requêtes ont porté sur de la littérature publique et sur des métadonnées bibliographiques ouvertes.
Influence possible sur les conclusions. Trois points doivent être énoncés. La lecture des résumés a été conduite par des instances d’un même modèle, qui partagent leurs biais : une relecture contradictoire par une autre instance réduit le risque d’affirmation non soutenue, elle ne constitue pas une double lecture indépendante au sens habituel. Les règles de classification, écrites avec l’assistance de l’outil, déterminent la description du corpus en section 2, et leur performance mesurée est inégale. Enfin, la lecture porte sur des résumés, ce qui expose à la sélection que les auteurs opèrent dans leurs propres résumés. Ces trois points vont dans le même sens : ils peuvent avoir accentué la netteté des contrastes rapportés, en particulier celui qui oppose les essais contre soins habituels aux essais à comparateur actif, sans en inverser la direction.
NB. Et n’oublions pas Miroki, qui s’invite dans la petite famille des robots sociaux en santé, avec entre autres son travail en radiothérapie pédiatrique à l’ICM. La page du projet.
Cet état de l’art porte sur la preuve clinique des robots sociaux. Sur l’état industriel et technique de la robotique humanoïde de soin, voir Robotique humanoïde de soin.